 Новости робототехники и ИИ
AGIBOT показала, как X2 отслеживает мяч и отвечает на удары
Смотреть ролик · 0:40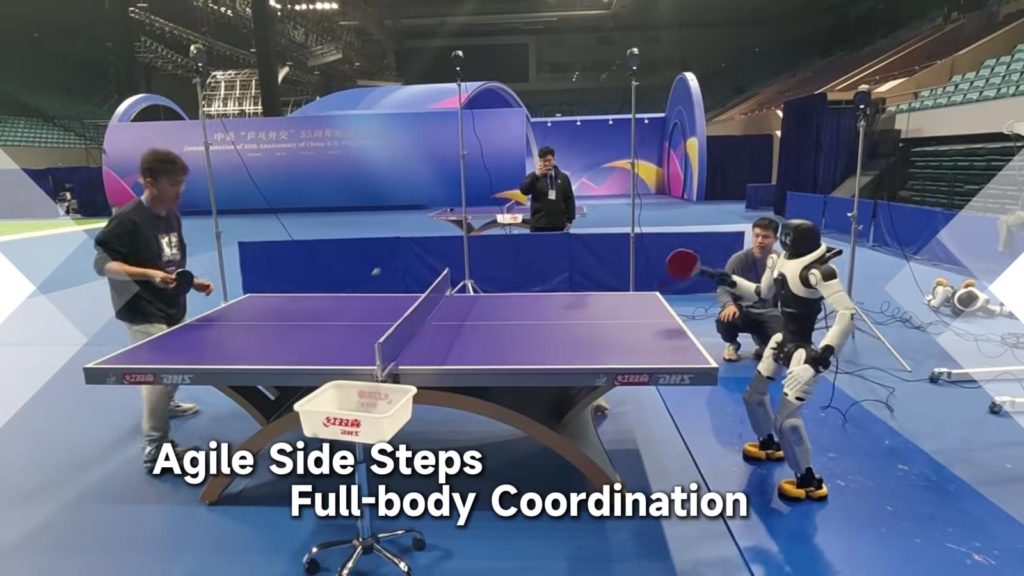
Обзор более раннего события. Дата сообщения источника: 10 апреля 2026 года.
На демонстрации в Пекине робот AGIBOT обменивался ударами с человеком. Компания заявляет, что управление не велось дистанционно и траектории не были заранее заданы.
Что произошло
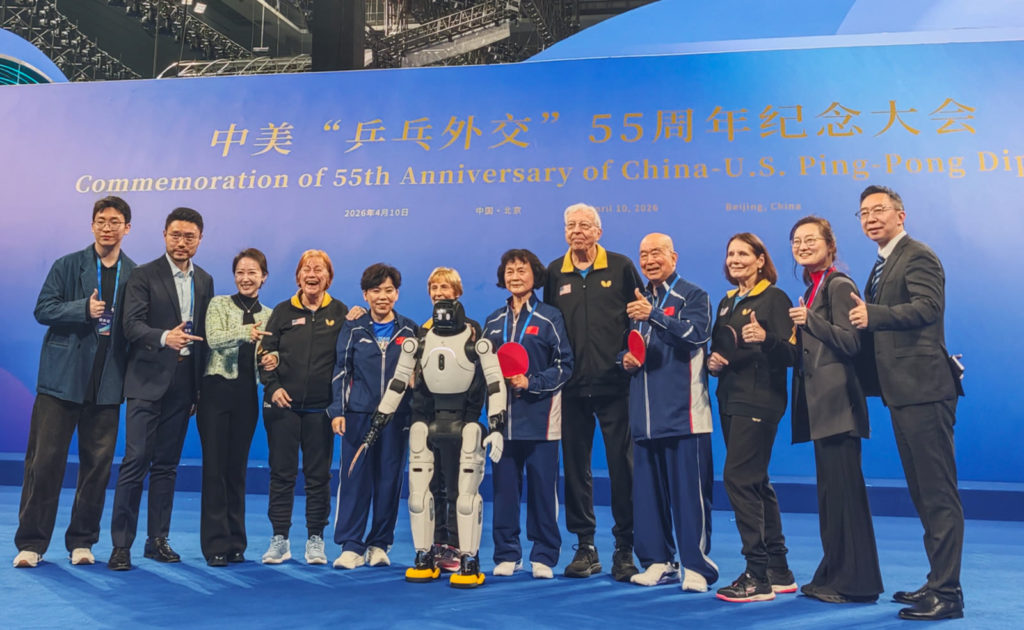
10 апреля 2026 года компания AGIBOT сообщила о показе человекоподобного робота на мероприятии в Пекине. В опубликованном материале робот играл в настольный теннис с людьми, а подпись к фотографии указывает серию X2.
По заявлению разработчика, система отслеживала мяч, меняла положение и возвращала удары без дистанционного управления и заранее записанной траектории. В мероприятии участвовала чемпионка Дэн Япин. Источник не раскрывает полный протокол теста или статистику всех обменов.
Для такой задачи машине нужно совместить обработку изображения, оценку движения мяча и управление конечностями. Даже небольшая задержка важна: робот должен выбирать действие, пока мяч ещё находится в полёте. Однако наличие успешных розыгрышей не означает, что машина одинаково хорошо справляется с любым темпом и стилем игры.
Почему это важно
Спортивная демонстрация интересна как испытание реакции и координации, а не как подтверждение готовности робота выполнять любую производственную или бытовую работу. Для промышленного применения те же направления исследований могут быть полезны при взаимодействии с движущимися объектами, но перенос на конкретный процесс потребует отдельного обучения и проверки.
На что обратить внимание
Для зрителя самое заметное — возвращённый мяч, но исследователю важно знать и менее эффектные показатели: сколько попыток записано, как часто игра прерывалась и менялись ли ракетки или позиция. Отдельно необходимо уточнить, какая конфигурация камер и вычислительных модулей использовалась именно на показе. У серии X2 есть разные версии, поэтому характеристики одной комплектации нельзя автоматически приписывать другой. Без этих данных сравнение с человеком или иной платформой будет условным.
Что пока неизвестно
AGIBOT не публикует в этой заметке независимый протокол, процент удачных ударов или параметры всех игровых условий. Нельзя оценить, как система поведёт себя при другом освещении, вращении мяча и длительной непрерывной игре.
Возможное применение в России
Российским лабораториям, учебным центрам и организаторам технологических мероприятий этот пример может быть полезен как ориентир для экспериментов с машинным зрением и управлением движением. Это редакционная оценка возможных сценариев, а не сообщение о поставках.
Перед выбором платформы стоит отдельно запросить конфигурацию камер и вычислений, доступ разработчика к управлению, условия безопасности вокруг зрителей, поддержку обновлений и возможность повторить нужный эксперимент. Разные версии X2 могут отличаться по оснащению.
Источники
Сообщение опубликовано 2026-04-10. Данные проверены 6 ноября 2026 года; характеристики приведены со ссылкой на производителя.
Коротко — в ролике
Видеовыпуск с материалами о AGIBOT X2 и нейроозвучкой. Материал из статьи источника; связь кадров с событием требует редакторской проверки
Кадры и изображения: AGIBOT — первоисточник X2.
По этой теме
HITCH связала зрительно-языковую модель с управлением Unitree G1
HITCH связывает модель, понимающую изображения и текст, с управлением всем телом гуманоида. Исследователи испытали систему в симуляции и…
Booster K1 научили повторять движения с системой SONIC-K1
Авторы SONIC-K1 адаптировали систему управления движениями для небольшого гуманоида Booster K1. После дообучения, по их данным, робот стал…
Genie Master координировала роботов AGIBOT в суточном испытании
По данным AGIBOT, Genie Master связывала планирование задач, исполнение и обратную связь в суточном испытании шести G2. Роботы…