 Новости робототехники и ИИ
Технологии ИИ
Как ИИ помогает роботам видеть окружающий мир, учиться на данных и управлять движениями. Разбираем модели «зрение — язык — действие» (VLA), прогнозирование и планирование задач, результаты испытаний и их ограничения.
HITCH связала зрительно-языковую модель с управлением Unitree G1
HITCH связывает модель, понимающую изображения и текст, с управлением всем телом гуманоида. Исследователи испытали систему в симуляции и…
Booster K1 научили повторять движения с системой SONIC-K1
Авторы SONIC-K1 адаптировали систему управления движениями для небольшого гуманоида Booster K1. После дообучения, по их данным, робот стал…
Genie Master координировала роботов AGIBOT в суточном испытании
По данным AGIBOT, Genie Master связывала планирование задач, исполнение и обратную связь в суточном испытании шести G2. Роботы…
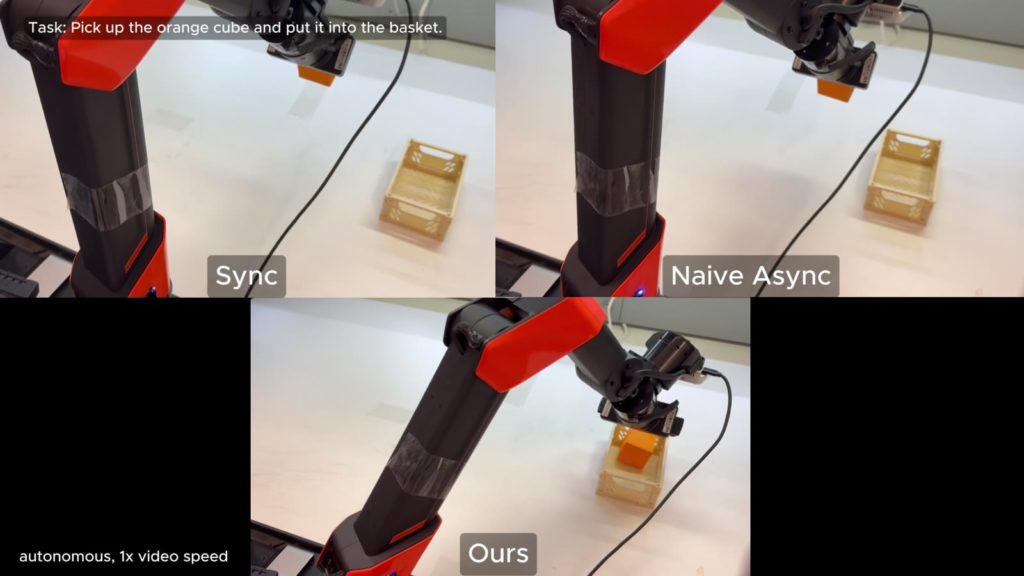
VLASH готовит следующее движение робота, пока выполняется текущее
Метод VLASH прогнозирует состояние робота к концу текущего действия, чтобы готовить следующую последовательность движения параллельно.
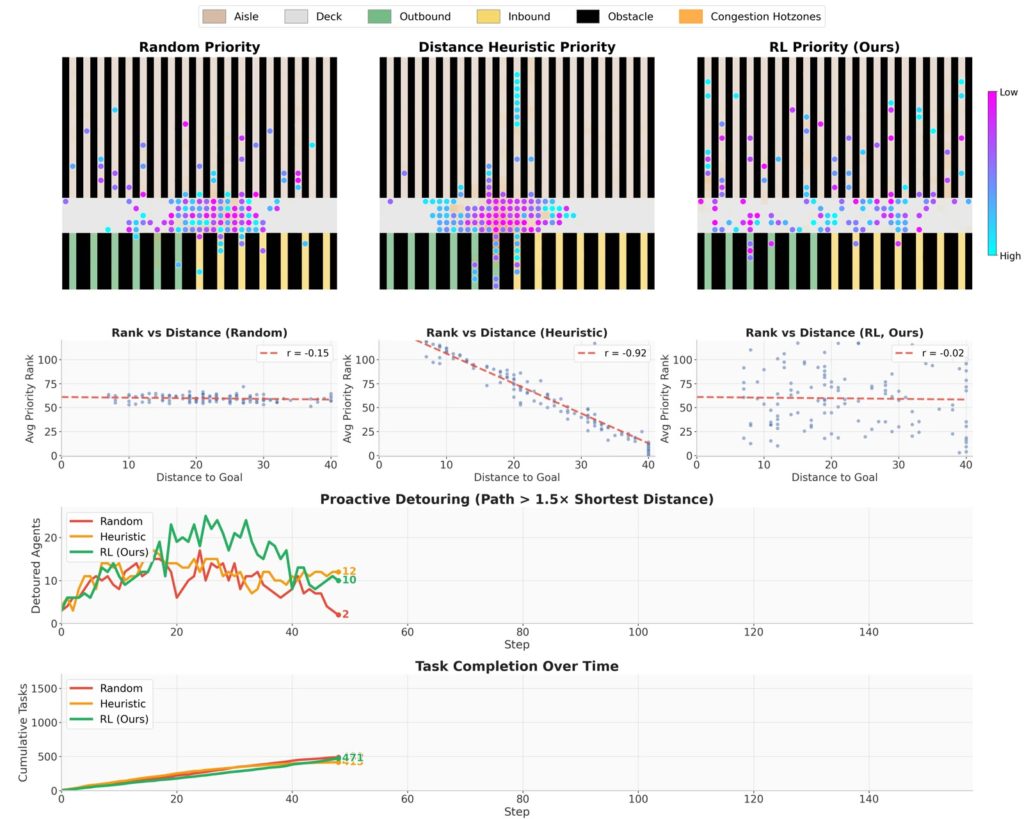
Модель MIT выбирает, какой складской робот поедет первым
Метод сочетает машинное обучение с планированием маршрутов и определяет приоритеты движения роботов. MIT и Symbotic проверили его в…
AGIBOT представила модель GO-3 Preview для управления роботами
AGIBOT объявила GO-3 Preview — модель, которая должна связывать понимание задачи, прогноз возможного состояния и действия робота.
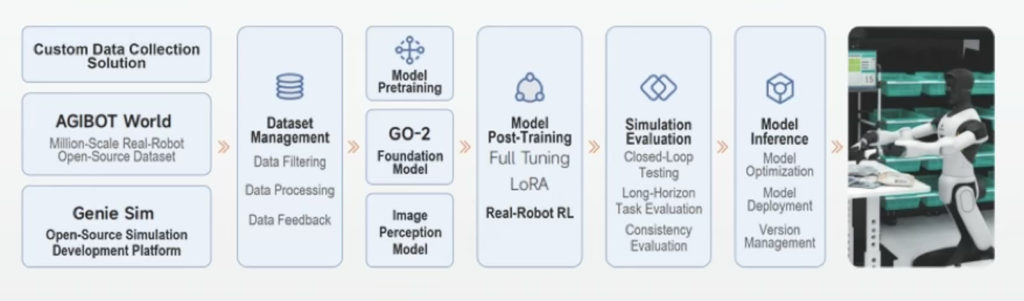
Genie Studio 2.0: обучение моделей и управление задачами роботов
По описанию AGIBOT, платформа связывает обучение моделей, проверку сценариев в симуляции и построение цепочек действий роботов. Сроки настройки…
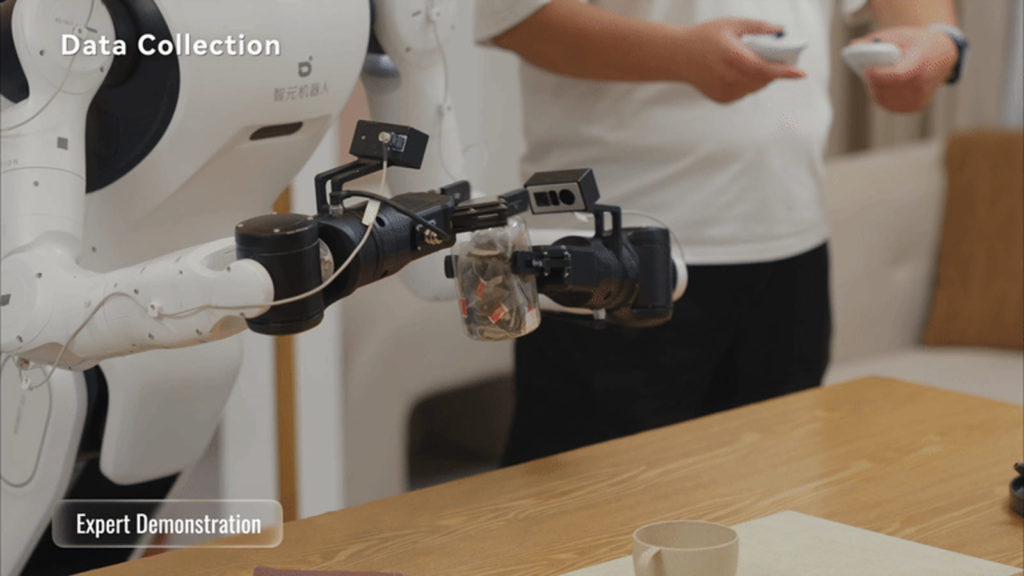
AGIBOT открыла набор данных с успешными и неудачными действиями роботов
Набор AGIBOT WORLD 2026 Theme 3 включает, по данным компании, 11 430 траекторий для исследований обучения роботов на…
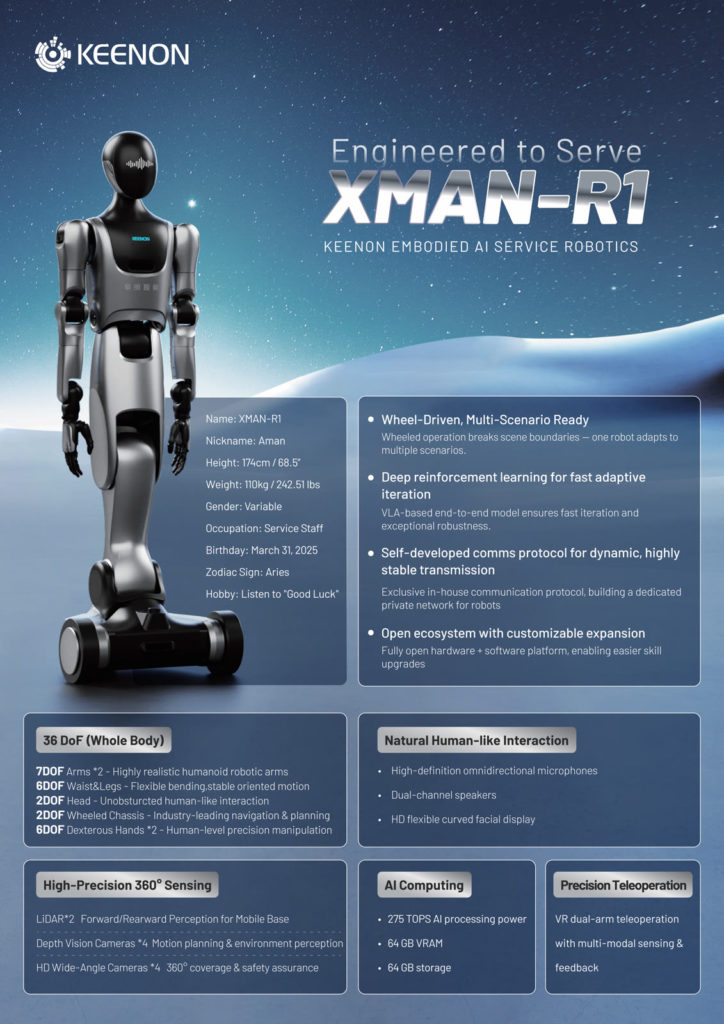
KEENON показала KOM 3.0 для планирования действий роботов
По описанию KEENON, KOM 3.0 использует наблюдения и прогноз последствий для планирования действий роботов. Возможности показаны на выставке;…