 Новости робототехники и ИИ
VLASH готовит следующее движение робота, пока выполняется текущее
Смотреть ролик · 0:40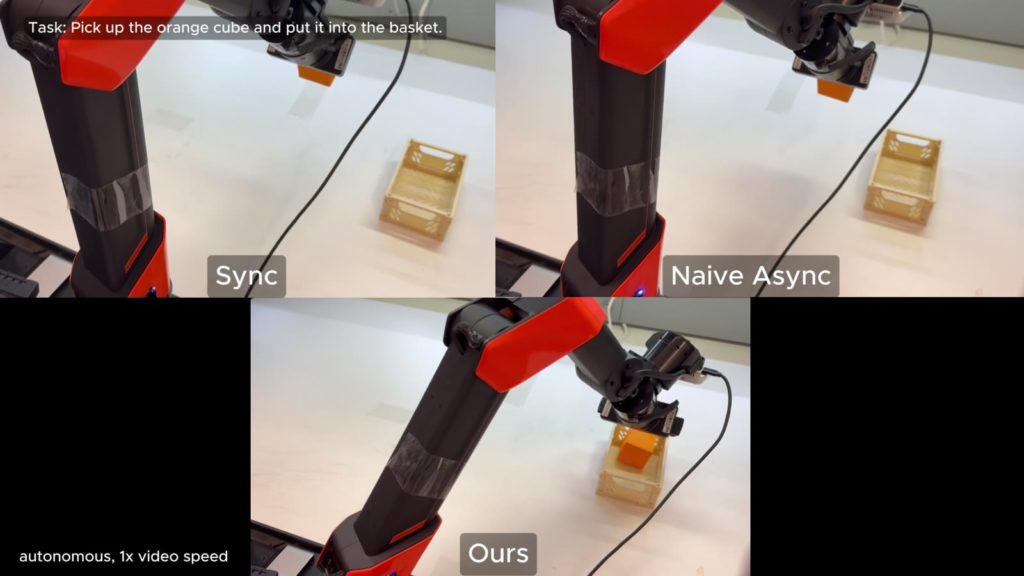
Обзор более раннего события. Дата сообщения источника: 28 июля 2026 года.
Что произошло
28 июля 2026 года MIT рассказал об исследовании VLASH, посвящённом сокращению задержек между действиями робота. В проекте участвуют исследователи MIT и других организаций; опубликованная работа описывает сравнительные эксперименты.
При использовании моделей, связывающих изображение, язык и действие, робот может ждать расчёта очередной группы движений. Авторы предлагают оценивать будущее положение машины и подготавливать следующую последовательность, пока выполняется текущая.
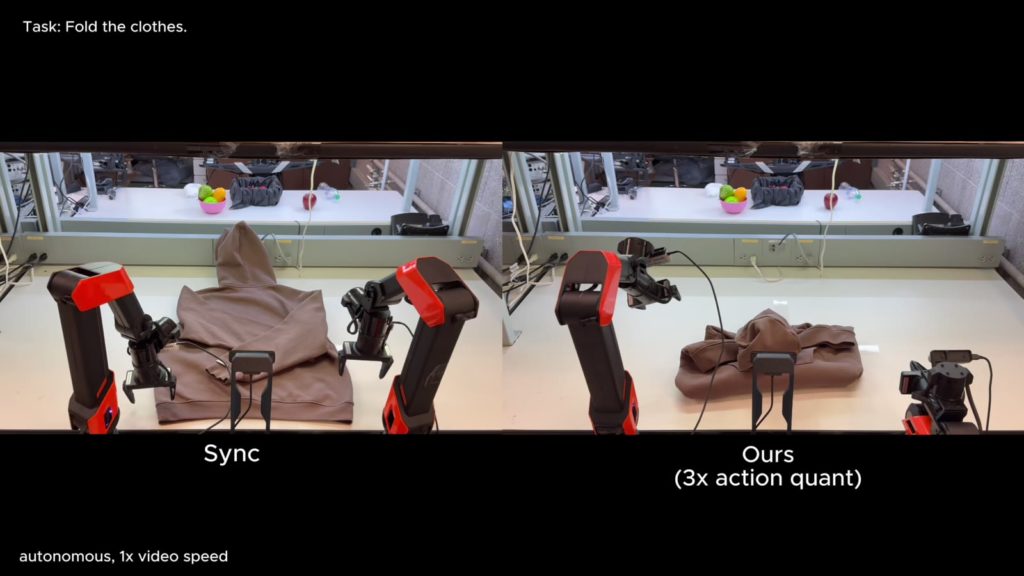
Команда сообщила об испытаниях в симуляции и на реальном оборудовании, включая сортировку и манипуляции предметами. Значения ускорения зависят от выбранного сравнения и версии эксперимента; их нельзя переносить на каждую модель или задачу.
Почему это важно
Для пользователя важна не только скорость отдельного движения, но и согласованность всей последовательности: паузы между захватом, переносом и укладкой могут определять время цикла. Прогноз положения помогает планировать заранее, однако требует аккуратной проверки отклонений и задержек.
На что обратить внимание
Один из вызовов параллельного планирования состоит в том, что положение машины меняется, пока вычисляется следующая команда. Исследователи предлагают учитывать ожидаемое состояние к моменту исполнения, чтобы новая команда не опиралась только на устаревшую картину. Такой подход нужно оценивать вместе с точностью: ускорение, достигнутое ценой ошибок, может оказаться бесполезным в конкретной операции. Публикация MIT и научная работа содержат результаты для определённых сценариев и вариантов сравнения.
Что пока неизвестно
Это исследовательский метод, а не готовая универсальная система для покупки. Испытанные сценарии, оборудование и базовые методы сравнения описаны в работе; результаты на другом роботе могут отличаться.
Возможное применение в России
Российским лабораториям и интеграторам статья может помочь при разработке быстрых манипуляторов и оценки задержек. Практическое применение зависит от открытости компонентов, вычислительной платформы и повторения эксперимента на собственной задаче.
При воспроизведении стоит отдельно измерять задержку реакции, полное время задачи, ошибки и требования к вычислениям. Для промышленного пилота нужно также проверить остановку, работу при неожиданном изменении сцены и процедуру восстановления.
Источники
Сообщение опубликовано 2026-07-28. Данные проверены 6 ноября 2026 года; характеристики приведены со ссылкой на производителя.
Коротко — в ролике
Видеовыпуск с материалами о VLASH и нейроозвучкой. Эксперименты авторов VLASH · реальные манипуляторы
Кадры и изображения: MIT Han Lab / VLASH authors.
По этой теме
HITCH связала зрительно-языковую модель с управлением Unitree G1
HITCH связывает модель, понимающую изображения и текст, с управлением всем телом гуманоида. Исследователи испытали систему в симуляции и…
Booster K1 научили повторять движения с системой SONIC-K1
Авторы SONIC-K1 адаптировали систему управления движениями для небольшого гуманоида Booster K1. После дообучения, по их данным, робот стал…
Genie Master координировала роботов AGIBOT в суточном испытании
По данным AGIBOT, Genie Master связывала планирование задач, исполнение и обратную связь в суточном испытании шести G2. Роботы…