 Новости робототехники и ИИ
Модель MIT выбирает, какой складской робот поедет первым
Смотреть ролик · 0:40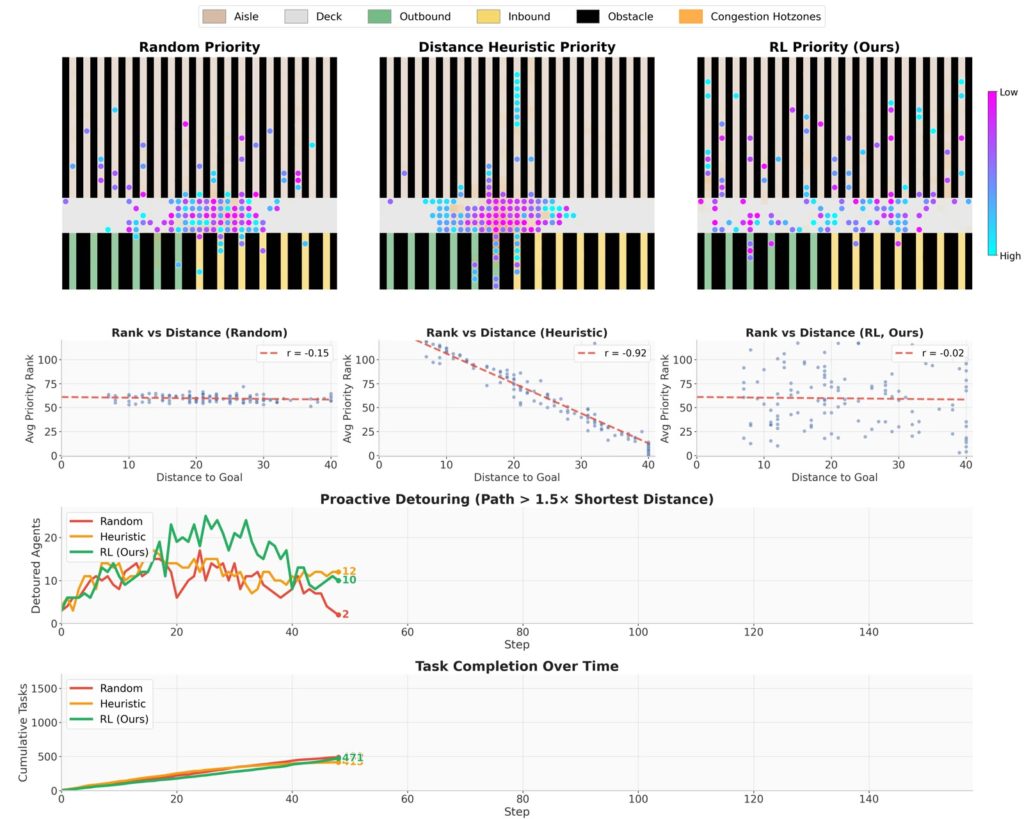
Обзор более раннего события. Дата сообщения источника: 26 марта 2026 года.
Команда MIT и Symbotic проверила в моделировании метод, который определяет приоритет движения складских роботов и помогает снижать заторы.
Что произошло
26 марта 2026 года MIT рассказал о работе с компанией Symbotic по управлению движением роботов в складских проходах. Исследователи изучали, кому дать приоритет, чтобы уменьшить заторы при одновременном выполнении множества заданий.
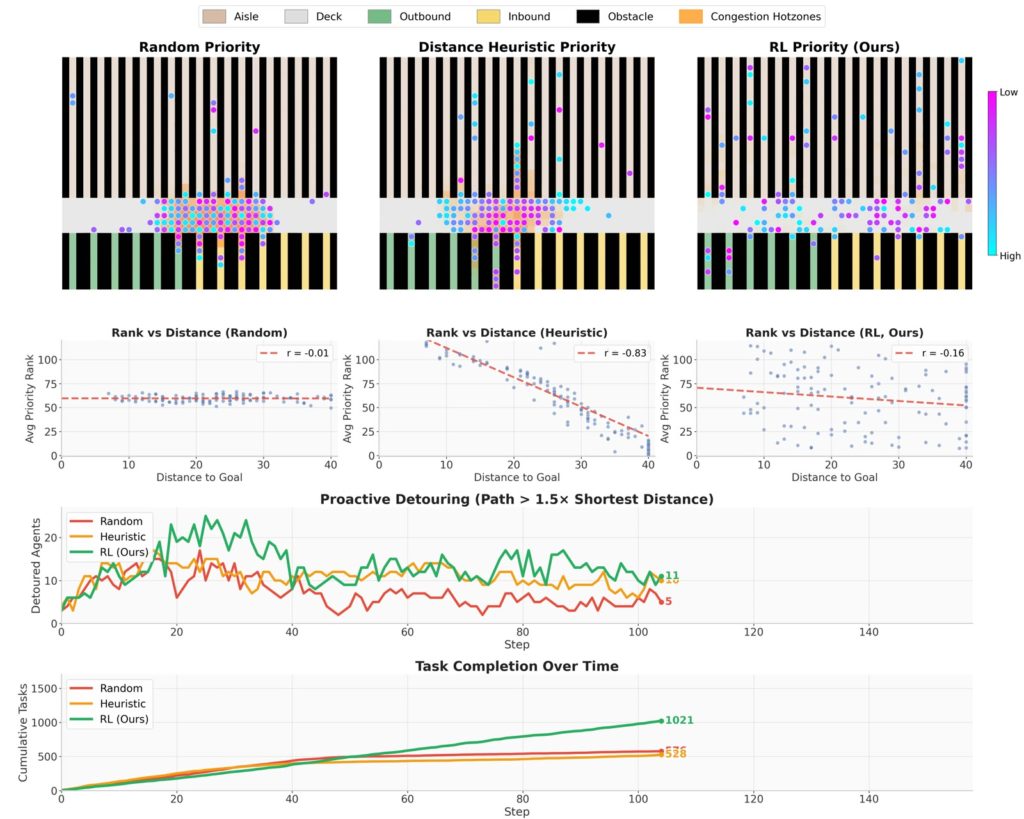
Система сочетает машинное обучение и планирование маршрутов. По данным MIT, в смоделированных складах средняя пропускная способность по числу доставленных на робота посылок была на 25 процентов выше, чем у выбранных базовых методов.
Авторы подчёркивают, что проверка проводилась в созданных ими симуляциях новых складских конфигураций. Работа ещё далека от внедрения в реальной среде; распределение самих заданий между роботами они называют направлением дальнейшего исследования.
Почему это важно
Даже быстрая отдельная машина может простаивать, если много роботов одновременно претендуют на один узкий проход. Управление приоритетами рассматривает парк как общую систему, но его результат зависит от планировки, количества машин и правил движения.
На что обратить внимание
Проблема особенно заметна в узких проходах, где один робот может задержать несколько следующих за ним. Авторы использовали модель, чтобы решать вопрос очередности, а затем применяли планирование путей. Это отличается от решения о том, какую посылку назначить конкретной машине: саму задачу распределения исследователи рассматривают как следующий шаг. Описанный прирост получен в созданных ими симуляциях; перенос на реальный склад потребует учёта задержек связи, людей и неисправностей.
Что пока неизвестно
Прирост 25 процентов относится к указанным симуляциям и базовым методам сравнения, а не ко всем действующим складам. Статья не подтверждает такой же результат на коммерческой площадке.
Возможное применение в России
Для российских складских операторов исследование полезно при обсуждении управления парком: иногда следует сравнивать алгоритмы движения, а не только скорость отдельного робота. Применение к конкретному объекту потребует собственных данных и проверки.
Для пилота нужно собрать карту проходов и историческую нагрузку, определить показатель доставки и время ожидания, а затем сравнить методы на одинаковых заданиях. Перед физическим запуском проверяют ограничения безопасности и поведение при неисправности машины.
Источники
Сообщение опубликовано 2026-03-26. Данные проверены 6 ноября 2026 года; характеристики приведены со ссылкой на производителя.
Коротко — в ролике
Видеовыпуск с материалами о RL-RH-PP и нейроозвучкой. Симуляция авторов · не съёмка склада
Кадры и изображения: Han Zheng et al. / RL-RH-PP.
По этой теме
HITCH связала зрительно-языковую модель с управлением Unitree G1
HITCH связывает модель, понимающую изображения и текст, с управлением всем телом гуманоида. Исследователи испытали систему в симуляции и…
Booster K1 научили повторять движения с системой SONIC-K1
Авторы SONIC-K1 адаптировали систему управления движениями для небольшого гуманоида Booster K1. После дообучения, по их данным, робот стал…
Genie Master координировала роботов AGIBOT в суточном испытании
По данным AGIBOT, Genie Master связывала планирование задач, исполнение и обратную связь в суточном испытании шести G2. Роботы…