 Новости робототехники и ИИ
Booster K1 научили повторять движения с системой SONIC-K1
Смотреть ролик · 0:34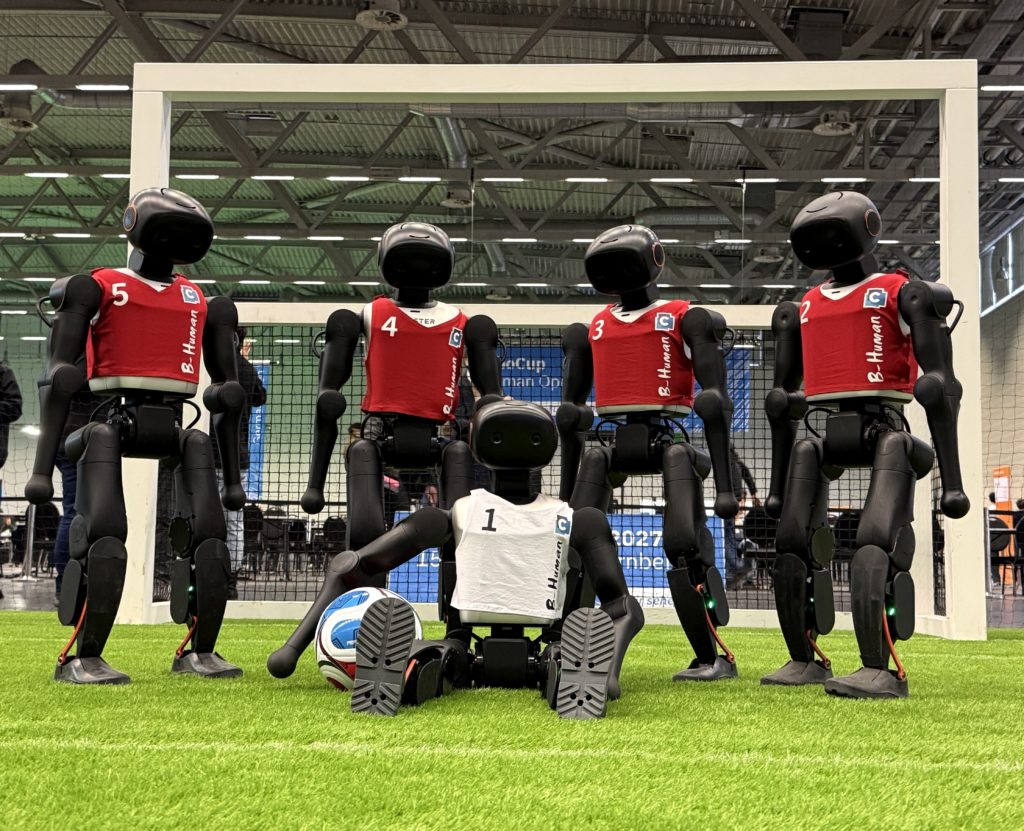
Исследователи адаптировали систему SONIC для небольшого гуманоида Booster K1. Их модель SONIC-K1 помогает роботу повторять заданные движения всем телом: согласовывать работу рук, ног и головы. Обновлённый препринт опубликован 5 ноября 2026 года; первая версия вышла 29 октября.
Обучение на одной видеокарте
Модель обучили с нуля на одном графическом процессоре, который использовали и другие пользователи. По данным авторов, это потребовало небольшой доли вычислительных ресурсов исходного SONIC. В симуляции MuJoCo модель успешно воспроизводила большинство тестовых движений, которые не встречались при обучении.
Что изменилось на роботе
У первой версии при шагах и поворотах дрожали ноги. Затем исследователи дообучили модель с учётом реальных ограничений крутящего момента моторов, меняя задержку исполнения команд и настройки управления. По их сообщению, после этого Booster K1 ходил и поворачивал без прежней дрожи. Испытания проводились со страховочным поясом.
Численные оценки в работе относятся к симуляции; их нельзя считать долей успешных попыток на физическом роботе.
Источник: препринт SONIC-K1 на arXiv, версия от 5 ноября 2026 года.
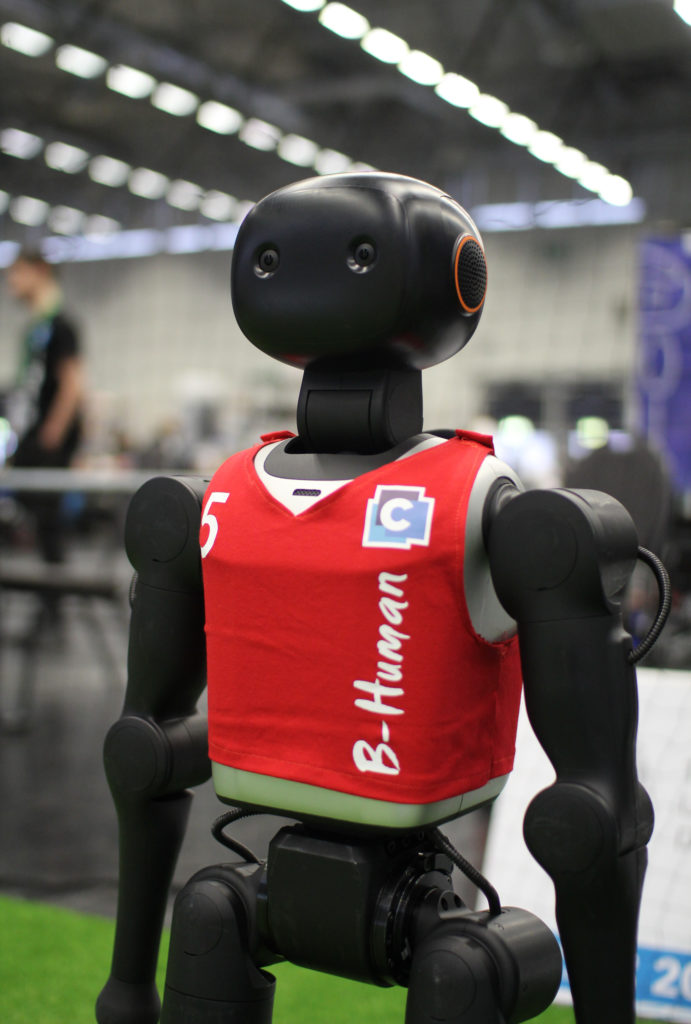
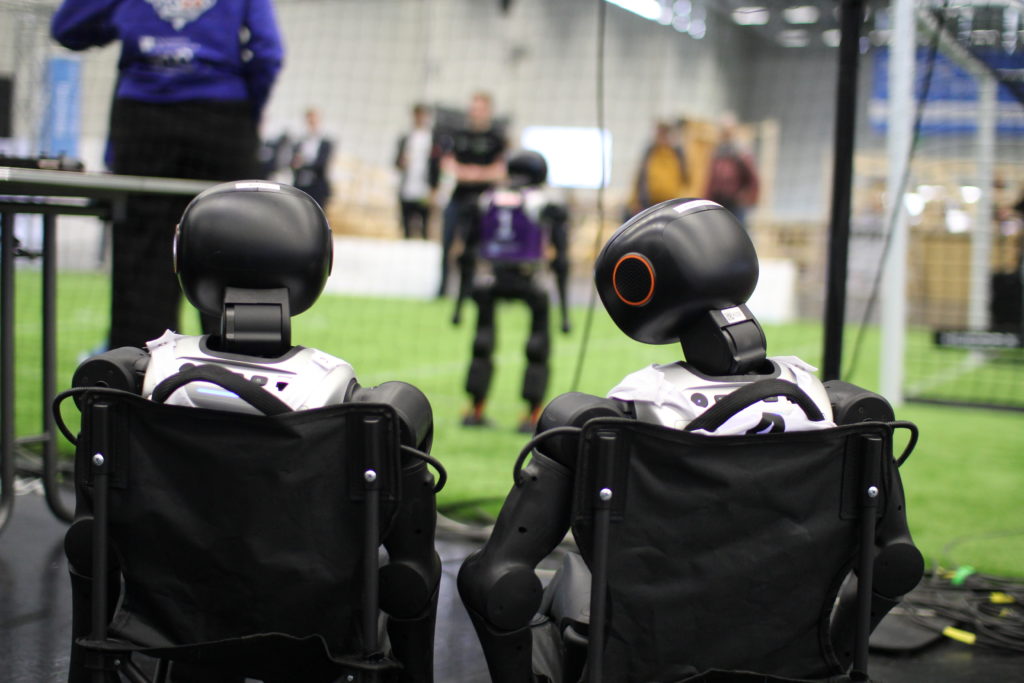
Иллюстрации: архив RoboCup German Open, март 2026 года; фотографии показывают модель Booster K1, а не испытания SONIC-K1. Фото: Tim Laue / B-Human, CC BY-SA 4.0. Снимки масштабированы и кадрированы; видеомонтаж с их использованием распространяется на тех же условиях.
Коротко — в ролике
Видеовыпуск с материалами о Booster K1 и нейроозвучкой. Монтаж изображений с плавными приближениями. Booster K1: архивное фото RoboCup German Open, март 2026; не кадр исследования SONIC-K1. · Booster K1 в форме B-Human: архивный портрет с RoboCup German Open, март 2026; не кадр исследования. · Booster K1 на RoboCup German Open, март 2026. Архивная иллюстрация модели; не опыт SONIC-K1.
Кадры и изображения: Tim Laue / B-Human; CC BY-SA 4.0.
По этой теме
HITCH связала зрительно-языковую модель с управлением Unitree G1
HITCH связывает модель, понимающую изображения и текст, с управлением всем телом гуманоида. Исследователи испытали систему в симуляции и…
AGIBOT показала, как X2 отслеживает мяч и отвечает на удары
По заявлению AGIBOT, зрительное отслеживание мяча помогало роботу выбирать движения без телеуправления и заранее заданных траекторий. Статистика всех…
Genie Master координировала роботов AGIBOT в суточном испытании
По данным AGIBOT, Genie Master связывала планирование задач, исполнение и обратную связь в суточном испытании шести G2. Роботы…