 Новости робототехники и ИИ
HITCH связала зрительно-языковую модель с управлением Unitree G1
Смотреть ролик · 0:35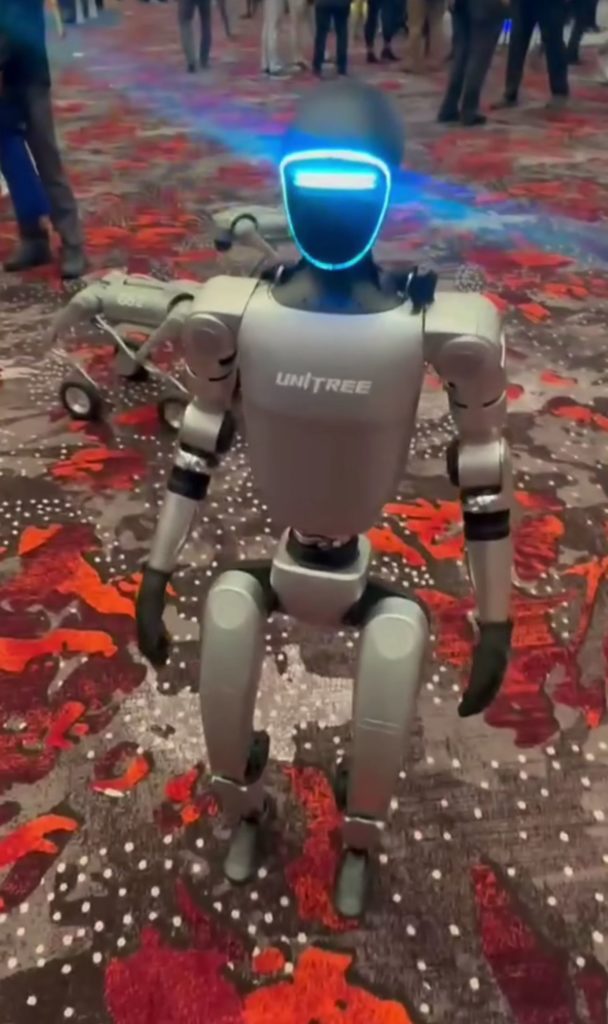
Гуманоид Unitree G1 перенёс коробку между столами и дошёл до цели в испытаниях системы HITCH. Для дообучения модели использовали примеры из симуляции, без реальных обучающих данных. Препринт опубликован 5 ноября 2026 года.
Как модель управляет телом
Модель получает изображение с камеры и текстовое задание. Она выбирает точки на изображении, а HITCH определяет их координаты в пространстве. Затем команды для рук, корпуса, ходьбы и направления взгляда превращаются в согласованные движения всего тела с помощью обученного контроллера.
Модель дообучили на примерах выполнения пяти базовых задач, включая перенос предметов, навигацию и открывание дверей.
Что проверили
В симуляции доля успешных попыток составила около 51% в SIMPLE и 42,5% на четырёх выбранных задачах HumanoidArena, без обучающих примеров этих тестовых задач. Пять дополнительных демонстраций каждой задачи SIMPLE подняли результат до 95%.
На физическом G1 авторы сообщили о 13 успешных переносах коробки из 20 попыток и шести успешных проходах к цели из десяти. Это отдельные испытания двух задач; проценты из симуляции на них не распространяются. Результаты описаны в исследовательском препринте.
Источник: HITCH на arXiv, 5 ноября 2026 года.
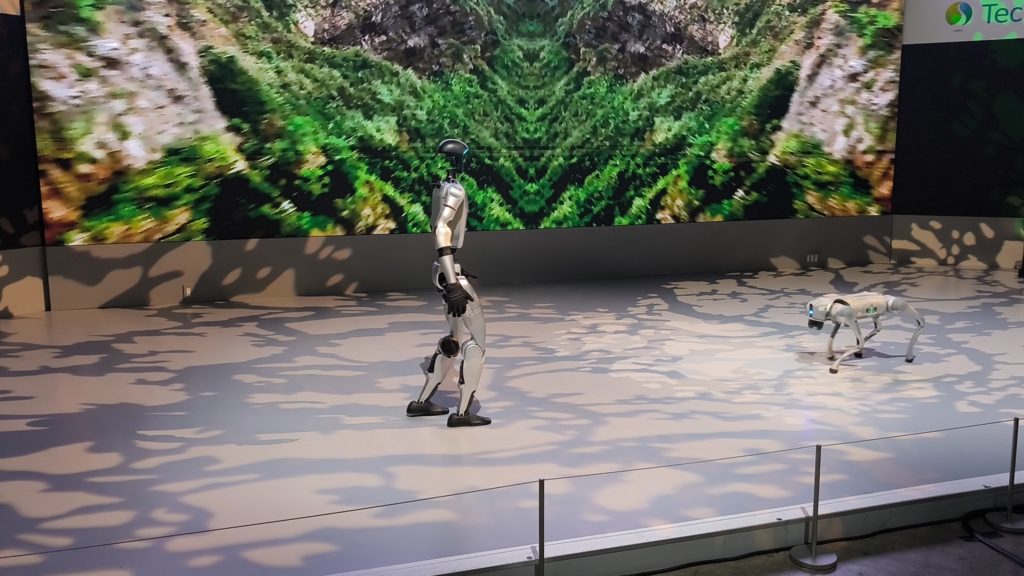
Иллюстрации показывают модель Unitree G1 на выставках, а не испытания HITCH. Фото: Sayanesy / Wikimedia Commons (CC0), UAV Expo 2024; RuinDig / Yuki Uchida (CC BY 4.0), Japan Mobility Show 2025. Во втором кадре G1 слева, Go2 справа. Изображения масштабированы и кадрированы при показе.
Коротко — в ролике
Видеовыпуск с материалами о Unitree G1 и нейроозвучкой. Монтаж изображений с плавными приближениями. Unitree G1 на UAV Expo, 18 ноября 2024. Архивная иллюстрация модели; не кадр исследования HITCH. · Unitree G1 слева и Go2 справа на Japan Mobility Show 2025. Архивная иллюстрация; не кадр исследования HITCH.
Кадры и изображения: Sayanesy / Wikimedia Commons; CC0 1.0, RuinDig / Yuki Uchida / Wikimedia Commons; CC BY 4.0.
По этой теме
Booster K1 научили повторять движения с системой SONIC-K1
Авторы SONIC-K1 адаптировали систему управления движениями для небольшого гуманоида Booster K1. После дообучения, по их данным, робот стал…
AGIBOT показала, как X2 отслеживает мяч и отвечает на удары
По заявлению AGIBOT, зрительное отслеживание мяча помогало роботу выбирать движения без телеуправления и заранее заданных траекторий. Статистика всех…
Genie Master координировала роботов AGIBOT в суточном испытании
По данным AGIBOT, Genie Master связывала планирование задач, исполнение и обратную связь в суточном испытании шести G2. Роботы…